
Le calculateur de gestion du moteur Cummins ISF possède un connecteur composé de deux blocs.
Le bloc « A » est relié au faisceau du véhicule. Sa composition peut varier largement selon l’équipement du véhicule.
Par ce bloc, le calculateur reçoit notamment l’alimentation et est relié à la masse du véhicule.
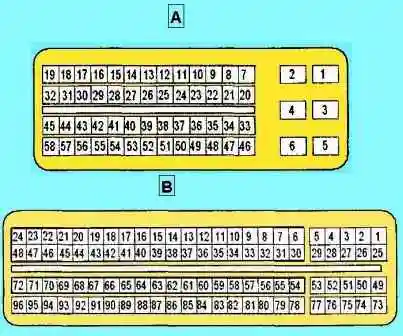
Le bloc « B » regroupe le faisceau du moteur : capteurs et actionneurs. Sa composition dépend des normes de toxicité auxquelles correspond le moteur considéré.
Capteur de position du vilebrequin
Le capteur de position du vilebrequin est installé au niveau de la poulie du vilebrequin.
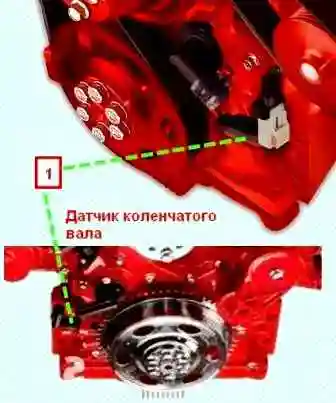
Le principe de fonctionnement du capteur de position du vilebrequin repose sur l’effet Hall.
Le capteur détermine la position du vilebrequin et convertit ces données en signaux (impulsions rectangulaires). À partir de ces signaux, le calculateur électronique détermine la fréquence de rotation du vilebrequin et corrige le moment d’ouverture des injecteurs, ainsi que la durée de leur état ouvert et l’avance à l’injection.
Le capteur possède trois fils : alimentation, masse et signal. L’alimentation du capteur est stabilisée, d’environ 5 V, et est fournie par le calculateur (contact B13). Le contact de masse est également relié au calculateur (contact B14). Le signal du capteur arrive au contact B38 du calculateur et se présente sous forme d’impulsions rectangulaires de niveau bas d’environ 0 V et de niveau haut d’environ 5 V.
Les principales défaillances du capteur relèvent de trois domaines :
Défaillance du capteur proprement dit
La défaillance des capteurs à effet Hall se manifeste principalement après le réchauffement du moteur — l’électronique intégrée au capteur défaille sous l’effet de la chaleur. Des impulsions manquent.
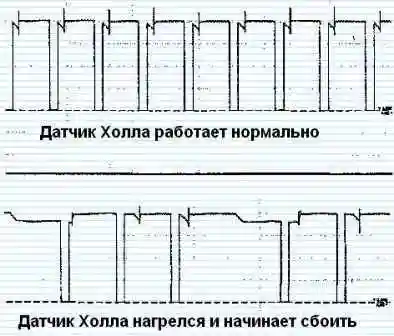
Défaillance du faisceau
Se manifeste par l’absence totale ou partielle du signal du capteur. Se diagnostique par la vérification de la tension aux contacts du capteur, contact mis et connecteurs branchés, ainsi que par le contrôle de continuité du faisceau entre le capteur et le calculateur, connecteurs débranchés.
Défaillance du rotor du capteur (roue dentée)
Il convient de noter que la réparation des dents du rotor en cas de dommage n’est pas admissible — le rotor doit être remplacé. Le soudage modifie les propriétés magnétiques du matériau et des défauts du signal du capteur sont probables au passage devant une dent réparée.
L’absence de mouvement de l’aiguille du tachymètre lors de tentatives infructueuses de démarrage du moteur peut indiquer une éventuelle défaillance du capteur de position du vilebrequin.
Capteur de position de l’arbre à cames
Le capteur de position de l’arbre à cames est situé sur la culasse et détermine le moment où le piston du cylindre n° 1 atteint le point mort haut de la course de compression. À partir du signal du capteur, le calculateur électronique détermine l’ordre d’injection du carburant dans les différents cylindres.
Le principe de fonctionnement du capteur de position de l’arbre à cames repose sur l’effet Hall.
Le capteur possède trois fils : alimentation, masse et signal. L’alimentation du capteur est stabilisée, d’environ 5 V, et est fournie par le calculateur (contact B87). Le contact de masse est également relié au calculateur (contact B63). Le signal du capteur arrive au contact B62 du calculateur et se présente sous forme d’impulsions rectangulaires de niveau bas d’environ 0 V et de niveau haut d’environ 5 V.
Les principales défaillances du capteur relèvent de trois domaines :
- Défaillance du capteur proprement dit. La défaillance des capteurs à effet Hall se manifeste principalement après le réchauffement du moteur — l’électronique intégrée au capteur défaille sous l’effet de la chaleur. Des impulsions manquent.
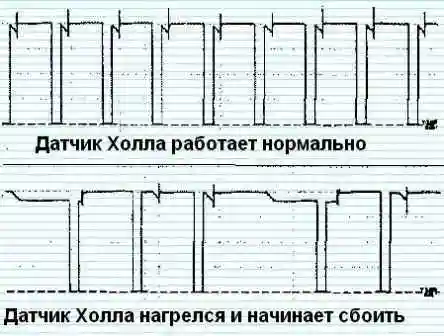
- Défaillance du faisceau, y compris les connecteurs. Se manifeste par l’absence totale ou partielle du signal du capteur. Se diagnostique par la vérification de la tension aux contacts du capteur, contact mis et connecteurs branchés, ainsi que par le contrôle de continuité du faisceau entre le capteur et le calculateur, connecteurs débranchés.
- Défaillance du rotor du capteur (roue dentée).
Capteur de pression de suralimentation et capteur de température d’air en un ensemble
Le capteur de pression de suralimentation est installé sur le collecteur d’admission et est de type piézorésistif. Le capteur détermine la pression de suralimentation créée par le turbocompresseur directement dans le collecteur d’admission, en produisant un signal de sortie vers le calculateur.
Un capteur de température d’air de suralimentation est intégré au capteur de pression de suralimentation.
Le capteur possède quatre fils : alimentation, masse, fil de signal du capteur de pression de suralimentation et fil de signal du capteur de température d’air de suralimentation.
L’alimentation du capteur est stabilisée, d’environ 5 V, et est fournie par le calculateur (contact B89). Le contact de masse est également relié au calculateur (contact B65).
Le signal du capteur de pression de suralimentation arrive au contact B70 du calculateur et représente une tension qui croît avec la pression. Le signal du capteur de température d’air de suralimentation arrive au contact B23 du calculateur.
Capteur de pression dans le collecteur de carburant
Le capteur de pression de carburant est installé sur l’accumulateur de carburant (collecteur de carburant) et mesure les valeurs instantanées de la pression de carburant dans l’accumulateur avec une précision et une rapidité adéquates.
Le carburant pénètre dans le capteur par un orifice de l’accumulateur et un canal dans le corps du capteur, fermé à l’extrémité par une membrane ; ainsi le carburant sous pression agit sur la membrane. L’élément sensible du capteur convertit à son tour la pression en signal électrique. Ce signal est envoyé au calculateur électronique.
À partir du signal du capteur de pression de carburant et en fonction des signaux des autres composants du système de carburant, le calculateur électronique apporte les corrections nécessaires au fonctionnement du système de carburant (la pression nécessaire est créée dans l’accumulateur par la commande de l’actionneur de la pompe d’injection).
Le capteur possède trois fils : alimentation, masse et signal. L’alimentation du capteur est stabilisée, d’environ 5 V, et est fournie par le calculateur (contact B92). Le contact de masse est également relié au calculateur (contact B68). Le signal du capteur arrive au contact B69 du calculateur et représente une tension qui croît avec la pression.
Capteur de température du liquide de refroidissement
Le capteur de température du liquide de refroidissement est installé dans le corps du thermostat. Il détermine la température du liquide de refroidissement du moteur et transmet le signal au calculateur électronique.
Le capteur est une thermistance. La résistance du capteur diminue lorsque la température du liquide de refroidissement augmente. Le calculateur électronique, à partir de la tension du signal du capteur, évalue la température du liquide de refroidissement et apporte les corrections nécessaires au fonctionnement du système de carburant.
Le capteur possède deux fils : masse (contact B43 du calculateur) et fil de signal qui est en même temps fil d’alimentation (contact B46 du calculateur). Contact mis, une alimentation stabilisée d’environ 5 V doit être présente sur le contact 2 du connecteur débranché du capteur.
Capteur de position de la pédale d’accélérateur
Le capteur de position de la pédale d’accélérateur est nécessaire pour déterminer le degré d’enfoncement de la pédale par le conducteur.
Le capteur est constitué de deux potentiomètres (résistances variables) ayant des circuits indépendants (alimentation, signal et « masse »). Ainsi, le capteur comporte deux canaux — 1 et 2. Lors de l’enfoncement de la pédale d’accélérateur, les résistances des potentiomètres du capteur varient progressivement proportionnellement au degré d’enfoncement.
Les signaux du capteur de position de la pédale d’accélérateur arrivant au calculateur électronique sont comparés aux courbes caractéristiques programmées (les signaux des canaux 1 et 2 sont également comparés entre eux, ce qui est nécessaire pour contrôler l’exactitude des indications). Le calculateur génère à son tour des signaux de commande de sortie sur la base desquels est commandé le fonctionnement du système de carburant (par exemple, il détermine le débit de carburant nécessaire).
Capteur de pression d’huile d’urgence
Le capteur de pression d’huile d’urgence est un capteur à relais (commutant) dont les contacts se ferment lorsque la pression d’huile dans le système de lubrification du moteur chute en dessous d’un certain niveau.
Le signal du capteur arrive au calculateur sur le contact 37B — le capteur ferme ce circuit sur la masse. La réception du signal de ce capteur moteur en marche (le signal du capteur de position du vilebrequin est reçu) amène le calculateur à commander l’allumage de l’indicateur de défaut « STOP » au tableau de bord.
Selon la réalisation du système d’échange de données entre le combiné d’instruments et le calculateur, cette commande peut être transmise soit par un circuit séparé (contact A49), soit par le bus de données CAN (contacts 14A et 15A).
Capteur de pression atmosphérique
Le capteur de pression atmosphérique détermine la pression atmosphérique actuelle et transmet le signal au calculateur. Ce capteur est nécessaire au fonctionnement correct du moteur à différentes altitudes au-dessus du niveau de la mer.
Le capteur possède trois fils : alimentation, masse et signal. L’alimentation du capteur est stabilisée, d’environ 5 V, et est fournie par le calculateur (contact B88). Le contact de masse est également relié au calculateur (contact B64). Le signal du capteur arrive au contact B72 du calculateur et représente une tension qui varie avec la pression.
Actionneurs
Pompe haute pression de carburant (pompe d’injection)
Un régulateur électromagnétique de pression de carburant est monté sur la pompe d’injection. Il maintient la pression de service du carburant dans l’accumulateur en fonction de la charge du moteur. Lorsqu’il est nécessaire d’augmenter la pression de carburant dans l’accumulateur, le clapet du régulateur électromagnétique se ferme sur signal du calculateur, isolant l’étage haute pression de la ligne basse pression (retour de carburant). Lorsqu’il est nécessaire de réduire la pression de carburant dans l’accumulateur, le clapet du régulateur électromagnétique s’ouvre au contraire sur signal du calculateur, en dérivant une partie du carburant vers la ligne de retour et en réduisant ainsi la pression dans l’accumulateur.
Injecteurs
Les injecteurs réalisent l’injection de carburant dans les cylindres sur signal du calculateur. Dans le système d’injection à accumulateur Common Rail sont installés des injecteurs à commande électromagnétique.
Actionneur du système de géométrie variable du turbocompresseur
Sur certaines modifications du moteur est installé un turbocompresseur à géométrie variable. L’actionneur du système de géométrie variable est installé sur le turbocompresseur et commande le système de modification de la géométrie (position des aubes) du turbocompresseur.
Le calculateur, recevant les données du capteur de position du vilebrequin, du capteur de température du liquide de refroidissement, du capteur de température d’air de suralimentation, du capteur de pression de suralimentation et du capteur de pression atmosphérique, qui déterminent la charge du moteur et ses conditions de fonctionnement, calcule la position optimale des aubes et envoie un signal au moteur électrique de l’actionneur. Ainsi est régulée la performance de l’étage compresseur du turbocompresseur.
Bus de données CAN
Le bus de données CAN (Controller Area Network) est une ligne série de transmission de données à haut débit développée par Bosch. Il possède une haute immunité aux perturbations et une protection contre les erreurs. Il est utilisé pour réduire le nombre de fils lors de l’échange de données dans le véhicule. Chacun des calculateurs fonctionnant sur ce bus émet et reçoit des données de manière sélective.
Le bus est réalisé selon un schéma à deux fils : canal CAN-High (H) et CAN-Low (L). Les fils sont torsadés en paire pour améliorer l’immunité du bus. La longueur maximale des fils non torsadés ne doit pas dépasser 40 mm pour assurer la différence de potentiel nécessaire entre les canaux H et L, ainsi que pour éviter l’apparition d’erreurs dans les messages, possibles lors de réflexions de signaux.
À l’intérieur des calculateurs, aux extrémités du bus, sont intégrées des résistances, généralement de 120 ohms, en parallèle sur les bornes du bus CAN. Ces résistances aident aussi à déterminer l’état du faisceau du bus sur ses différentes branches : en mesurant la résistance sur les contacts correspondants des connecteurs débranchés des calculateurs fonctionnant sur le bus CAN, on doit obtenir généralement environ 120 ou 60 ohms (une résistance de 120 ohms ou leur mise en parallèle). Selon le connecteur de quel calculateur est débranché (des variantes sont possibles). Selon la réalisation du système, ces résistances peuvent être installées à l’intérieur des calculateurs, à l’intérieur des connecteurs intermédiaires du bus CAN ou à l’intérieur de terminaisons spéciales du bus CAN.
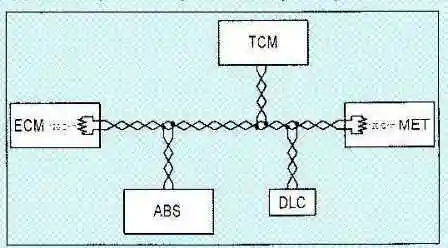
Exemple de construction du bus de données CAN sur un véhicule (différentes variantes sont possibles).
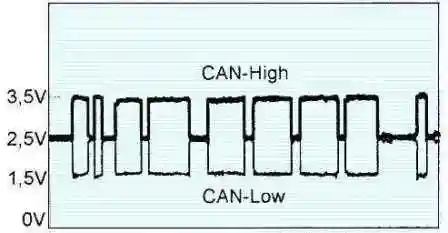
La charge du bus d’information dépend du nombre de calculateurs qui y sont reliés et de la quantité d’informations transmises. Les signaux sur les deux canaux sont toujours symétriques l’un de l’autre et en opposition de phase.
Au repos, on doit observer environ 2,5 V sur les deux canaux du bus (High et Low) (correspondant au « 1 » logique). Le signal du canal CAN-Low (L) commute entre son niveau haut de 2,5 V (« 1 » logique) et son niveau bas de 1,5 V (« 0 » logique). Le signal du canal CAN-High (H) commute entre son niveau bas de 2,5 V (« 1 » logique) et son niveau haut de 3,5 V (« 0 » logique). Ainsi, lors de la commutation du bus au « 0 » logique, la différence de potentiel entre les canaux est de 2 V.
Les défaillances possibles du bus CAN relèvent de trois domaines :
- défaillance du faisceau/des connecteurs (coupure, court-circuit, court-circuit à la masse ou à la source d’alimentation) ;
- défaillances des calculateurs fonctionnant sur le bus ;
- superposition de perturbations sur le faisceau du bus CAN (mauvais cheminement du faisceau, faisceau non torsadé en paire).
Système de réduction de la toxicité des gaz d’échappement
Les moteurs modernes doivent satisfaire à des exigences de plus en plus strictes en matière de toxicité des gaz d’échappement. Pour que le moteur satisfasse à des exigences écologiques plus sévères, on optimise sa conception, on perfectionne le système de gestion, l’appareillage d’injection et on installe des sous-systèmes supplémentaires de réduction de la toxicité des gaz d’échappement. De plus, le carburant approprié doit être utilisé.
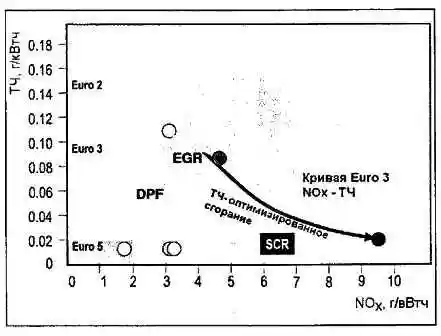
La figure suivante présente un graphique approximatif de l’effet de l’introduction des sous-systèmes de réduction de la toxicité sur les paramètres correspondants des gaz d’échappement : NOx — oxydes d’azote, PT — particules solides, y compris les suies.
Sous-système de recirculation des gaz d’échappement (EGR)
Le sous-système de recirculation des gaz d’échappement (EGR) est installé sur certains modèles de moteurs pour atteindre les normes Euro 3, et avec la correction de l’alimentation en carburant, les normes Euro 4. Sur les modèles conformes à Euro 3, il peut être absent.
Le sous-système EGR réduit les émissions d’oxydes d’azote (NOx) dans l’atmosphère. L’air contient de l’azote moléculaire qui, dans des conditions normales, est inerte et ne réagit pas avec l’oxygène également présent dans l’air. Mais, en pénétrant dans la chambre de combustion du moteur, sous l’effet des hautes températures, l’azote s’oxyde, formant ainsi des oxydes d’azote toxiques. Plus la température est élevée, plus il se forme d’oxydes d’azote.
Le système de recirculation des gaz d’échappement renvoie une partie des gaz d’échappement du collecteur d’échappement du moteur, via le collecteur d’admission, dans les chambres de combustion, réduisant ainsi la température de combustion du mélange air-carburant et, par conséquent, la formation d’oxydes d’azote.
Composition du sous-système EGR
Il existe plusieurs variantes de réalisation du sous-système EGR sur les moteurs Cummins ISF, dont dépend sa composition. Sur les moteurs ISF3.8, le sous-système EGR comprend : la vanne EGR assemblée, le refroidisseur EGR et les éléments du système électronique de gestion.
La vanne EGR possède un actionneur électrique qui, sur commande du calculateur, ouvre et ferme le canal de recirculation de la valeur nécessaire. La quantité de gaz recirculés est déterminée par le capteur de débit massique d’air : la baisse du débit d’air fait comprendre au calculateur que des gaz d’échappement pénètrent dans le moteur.
Le servomoteur du papillon est installé sur le collecteur d’admission et est nécessaire pour réguler la position du papillon. Le servomoteur se compose d’un moteur électrique à courant continu et d’un capteur de position du papillon. Le servomoteur du papillon dans le système d’admission du moteur diesel sert à augmenter le taux de recirculation des gaz d’échappement en réduisant la pression élevée dans le collecteur d’admission (ce qui est obtenu en fermant partiellement le papillon), ce qui provoque l’aspiration des gaz d’échappement dans l’admission. La régulation par le papillon n’est effectuée qu’aux faibles régimes.
Inconvénients de l’EGR
En cours d’exploitation, les suies contenues dans les gaz d’échappement obstruent les canaux de recirculation et la vanne EGR. Ainsi, tôt ou tard, le déplacement de la vanne se bloque et elle cesse de remplir ses fonctions. Habituellement, le blocage de la vanne se produit lorsqu’elle est partiellement ouverte, de sorte que les gaz recirculés sont toujours envoyés dans la conduite d’admission, même lorsque cela ne devrait pas se produire. Cela entraîne une perturbation de la composition du mélange air-carburant et, par conséquent, une perte de puissance disponible, une augmentation de la fumée à l’échappement. Ce problème n’est pas toujours résolu par le nettoyage de la vanne : elle peut tomber en panne et devra être remplacée.
Les particules solides des gaz d’échappement encrassent également le collecteur d’admission et les soupapes d’admission. L’encrassement peut être si important que le véhicule peut simplement s’arrêter — l’air cesse d’entrer dans le moteur. Le nettoyage du collecteur d’admission résout ce problème. De plus, à cause de l’EGR, l’huile moteur perd plus rapidement ses propriétés.
En outre, l’EGR détériore l’économie de carburant du diesel et conduit à une réduction de son efficacité thermique.
Comme on le voit, ce sous-système cause un certain préjudice au moteur, c’est pourquoi de nombreux propriétaires retirent ses éléments : on retire toutes les tubulures de recirculation des gaz, la vanne de recirculation, le refroidisseur de gaz (échangeur dans lequel la chaleur des gaz d’échappement recirculés est cédée au système de refroidissement du moteur), on installe des obturateurs à la place de toutes les tubulures. Mais cela ne suffit pas : si l’on se limite à la suppression physique du sous-système EGR, le calculateur qui contrôle son fonctionnement détectera la défaillance et en informera le conducteur en allumant l’indicateur au tableau de bord. C’est pourquoi il faut en plus reprogrammer le calculateur (remplacement du programme de gestion — chip-tuning), à la suite de quoi le calculateur cessera de contrôler les éléments EGR, et les cartographies de gestion seront remplacées par des cartographies conformes à Euro 3.
Filtre à particules (DPF)
Les suies des gaz d’échappement des moteurs à combustion interne, agissant comme du charbon actif, retiennent des substances nocives et sont cancérigènes, c’est pourquoi leur inhalation est extrêmement indésirable. Le filtre à particules diesel (Diesel Particulate Filter, DPF) est destiné à réduire la quantité de suies et d’autres particules solides dans les gaz d’échappement du véhicule. Sa fonction consiste à piéger les particules solides des gaz d’échappement et à les brûler périodiquement (régénération du filtre à particules). La surface totale de l’élément filtrant est proche de celle de deux terrains de football.
Comme le montre le graphique ci-dessus, le DPF fonctionne conjointement avec l’EGR : l’EGR réduit les oxydes d’azote, mais augmente la quantité de particules solides dans les gaz d’échappement, ce qui est à son tour résolu par le DPF.
Composition du sous-système DPF
Le sous-système DPF se compose du filtre à particules et du capteur de perte de charge dans le filtre à particules. Sous cette forme, ce système est installé, par exemple, sur les bus Next Bus.
Le capteur de perte de charge dans le filtre à particules est nécessaire pour contrôler le colmatage du filtre. Ses indications permettent au calculateur de déterminer le moment où il faut procéder à la régénération. La régénération du filtre à particules s’effectue par son échauffement à une température d’environ 700 °C, ce qui fait que les particules solides déposées dans ses canaux brûlent complètement en formant des oxydes de carbone gazeux.
Inconvénients du DPF
Les erreurs d’exploitation du véhicule, la mauvaise qualité du carburant, les lubrifiants inadaptés, l’utilisation d’additifs inadaptés pour le carburant et l’huile, les trajets fréquents sur de courtes distances et le mode de conduite urbain conduisent souvent à des défaillances irréparables du filtre à particules. Sa régénération devient impossible.
Confronté à ce problème, le propriétaire, comme dans le cas du catalyseur, a deux solutions : le remplacement par un neuf ou la suppression du filtre à particules. Le coût d’un filtre à particules neuf est élevé et souvent sa suppression est le seul moyen de remettre le véhicule en état de marche. Et dans ce cas aussi, il faudra reprogrammer le calculateur, en désactivant logiciellement le filtre à particules.
Catalyseur sélectif de réduction (SCR)
Ce sous-système est destiné à réduire les oxydes d’azote toxiques NOx (NO, NO2) dans les gaz d’échappement. La présence de ce sous-système exclut la nécessité d’utiliser l’EGR pour atteindre les normes Euro 4, et son emploi avec d’autres systèmes de réduction de la toxicité permet d’atteindre les normes Euro 5 et Euro 6.
Comme le montre le graphique, avec ce sous-système, le moteur fonctionne dans des modes optimisés pour la réduction des particules solides dans les gaz d’échappement (combustion optimisée en PT), et l’augmentation dans ce cas de la teneur en NOx dans les gaz d’échappement est traitée par le sous-système SCR.
Le principe de fonctionnement du système SCR consiste à traiter les gaz d’échappement par une solution aqueuse d’urée dans un catalyseur de réduction. Les oxydes d’azote NOx (NO, NO2) contenus dans les gaz d’échappement, après réaction chimique avec le réducteur AdBlue dans le catalyseur, se transforment en azote N2 et en eau H2O.
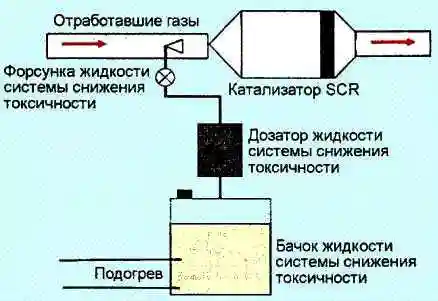
Liquide du système de réduction de la toxicité (urée)
La solution aqueuse d’urée utilisée est connue sous la marque AdBlue. Le réactif AdBlue est produit selon une technologie particulière à partir d’urée de haute pureté et d’eau déminéralisée. La part d’urée dans l’AdBlue est de 32,5 %. À cette concentration, le réactif a le point de congélation le plus bas, égal à −11 °C. Tout écart par rapport à cette concentration entraîne une élévation de la température de congélation.
Le chauffage du système d’alimentation en urée peut être réalisé soit par des éléments chauffants autonomes, soit par le système de refroidissement du véhicule (dans ce cas, on utilise une vanne de chauffage du réservoir). La consommation moyenne de réactif varie selon le modèle de moteur et doit être en moyenne d’environ 4 % de la consommation de gazole pour les moteurs conformes à Euro 4. La durée de conservation du réactif est de 1 an.
Précautions lors de la manipulation de l’AdBlue
Le réactif n’est pas inflammable et est classé comme sûr selon la directive EC67/548/EEC. L’ingestion de faibles quantités de substance ne présente pas de danger. Si l’AdBlue a pénétré dans les voies digestives, rincez la cavité buccale et buvez une grande quantité d’eau. Si la sensation de malaise et l’inconfort persistent, consultez un médecin.
Un contact prolongé ou l’immersion de parties du corps dans un réservoir contenant la substance peut provoquer une brûlure cutanée. En cas de contact possible avec la substance, utilisez des gants en latex. Bien que le produit ne soit pas classé comme substance chimique irritante, un contact direct avec les yeux peut provoquer un inconfort passager caractérisé par un larmoiement ou une rougeur conjonctivale. En cas de contact direct de la solution avec les yeux, rincez-les immédiatement à grande eau et consultez un médecin.
Il convient d’éliminer soigneusement les déversements de réactif afin de prévenir les accidents, car la surface déversée devient glissante. Évitez que le liquide n’atteigne les pièces du véhicule. Si cela s’est produit, rincez le liquide à l’eau et retirez les résidus de la surface de la carrosserie. Si l’AdBlue sèche et cristallise sur la surface, cela provoquera de la corrosion.
À hautes températures (environ 70–80 °C), l’AdBlue se décompose, ce qui conduit à la formation d’ammoniac et à l’apparition possible d’une odeur désagréable. La contamination par des substances étrangères et des bactéries peut rendre l’AdBlue impropre à l’emploi. L’urée écoulée et cristallisée laisse des taches blanches qui peuvent être nettoyées à l’eau et à la brosse (si possible immédiatement). L’AdBlue a une forte capacité de pénétration, il faut donc protéger les composants électriques et les connecteurs de la pénétration d’AdBlue.
N’utiliser que de l’AdBlue conforme à la norme autorisée par le fabricant, dans son emballage d’origine. Pour exclure les contaminations, il est interdit de réutiliser l’AdBlue vidangé du système. L’emploi dans le système de neutralisation d’eau, de solution aqueuse d’urée ordinaire et d’autres liquides différents du réactif AdBlue n’est pas admis, car cela peut entraîner une défaillance du système de neutralisation. Respectez les règles établies lors de la manipulation de l’AdBlue.
La pratique montre que ce sont précisément les diverses contaminations du liquide lui-même qui sont la cause la plus fréquente des défaillances des systèmes SCR. Le liquide est très sensible aux matériaux avec lesquels il est en contact, en premier lieu les métaux : zinc, aluminium, cuivre, fonte et laiton. Au contact de ces métaux se forment des sels qui, en pénétrant dans le catalyseur, peuvent le mettre hors service.
Catalyseur
Après l’admission de l’urée dans le catalyseur, sur la section d’hydrolyse, l’urée se décompose en ammoniac NH3 et en dioxyde de carbone CO2. Dans le catalyseur de réduction, l’ammoniac NH3 réagit avec les oxydes d’azote NOx en formant de l’azote moléculaire N2 et de l’eau H2O.
Pour le fonctionnement normal du catalyseur, il est nécessaire qu’il soit chauffé à une température d’au moins 200 °C. Pour contrôler la température du catalyseur et la température des gaz d’échappement, on utilise des capteurs de température des gaz d’échappement à l’entrée et à la sortie du neutralisateur. Pour contrôler l’efficacité du catalyseur, on utilise un capteur de concentration d’oxydes d’azote à la sortie du neutralisateur.
Système d’injection d’urée
L’admission de l’urée dans le système d’échappement est assurée par le module de dosage du réactif (urée), comprenant une pompe, des éléments de dosage et de filtration. Pour une répartition uniforme de l’urée dans le flux de gaz d’échappement, on utilise un mélangeur. Dans le réservoir d’urée est installé un capteur de niveau avec capteur de température intégré.
Attention ! L’exploitation du véhicule sans réactif AdBlue entraîne une perturbation du régime de température de fonctionnement et une défaillance du système de neutralisation.
L’injection d’urée commence lorsque le catalyseur atteint sa température de service, à condition qu’à basse température ambiante une quantité suffisante d’urée liquide soit assurée. L’injection d’urée est interrompue lorsque le débit de gaz d’échappement est faible (ralenti) et lorsque la température des gaz d’échappement est trop basse.
Inconvénients du SCR
La présence de ce système sur le véhicule oblige le conducteur à maintenir le niveau d’urée dans le réservoir, car l’exploitation du véhicule avec un réservoir vide est interdite, et l’infrastructure de vente est encore peu développée. Des exigences déterminées sont également imposées à la qualité des carburants et des lubrifiants utilisés.
Fonctions configurables
L’équipement du système de gestion du moteur en fonctions supplémentaires dépend de l’équipement du véhicule. Ces fonctions sont programmées avec un équipement de diagnostic. Ci-dessous sont décrites quelques fonctions supplémentaires :
- Système de maintien de vitesse constant (régulateur de vitesse). Cette fonction peut être activée même sur des véhicules qui n’en étaient pas initialement équipés. Pour cela, on installe les boutons de commande correspondants de ce système et on modifie le programme du calculateur.
- Limitation de vitesse. Cette fonction peut être programmée en usine sur les véhicules destinés au transport d’enfants. La désactivation de cette fonction, si l’affectation du véhicule a changé, est également possible par remplacement du programme de gestion.
- Augmentation de la fréquence de rotation du vilebrequin au ralenti. Cette fonction peut être activée sur les véhicules équipés du système de maintien de vitesse. Pour cela, on modifie le programme du calculateur, après quoi le réglage de la fréquence de rotation du moteur sur un véhicule à l’arrêt est effectué par les boutons du régulateur de vitesse (frein moteur, si équipé).
- Fonctions nécessaires au fonctionnement du système de prise de force : gestion du moteur à fréquence de rotation constante, accélérateur déporté.
- Certaines fonctions de protection nécessaires au fonctionnement du moteur et d’autres systèmes : limitation du régime maximal du moteur, surveillance de la charge de la batterie, antidémarrage, périodicité d’entretien, limitation du couple (protection de la transmission), passage à un rapport inférieur.


