
El módulo de control del motor Cummins ISF tiene un conector compuesto por dos bloques.
El bloque «A» está conectado al cableado del vehículo. Su composición puede variar ampliamente según el equipamiento del vehículo.
Por este bloque el módulo de control recibe, entre otras cosas, la alimentación y se conecta a la masa del vehículo.
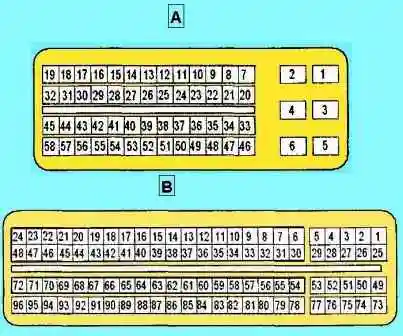
El bloque «B» agrupa el cableado del motor: sensores y actuadores. Su composición depende de las normas de toxicidad a las que corresponde el motor considerado.
Sensor de posición del cigüeñal
El sensor de posición del cigüeñal está instalado en la zona de la polea del cigüeñal.
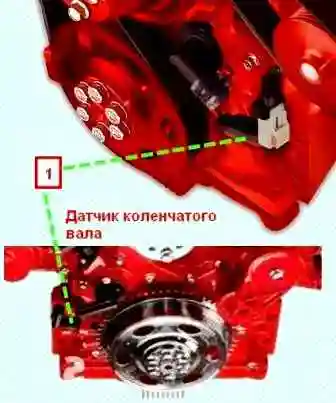
El principio de funcionamiento del sensor de posición del cigüeñal se basa en el efecto Hall.
El sensor determina la posición del cigüeñal y convierte estos datos en señales (impulsos rectangulares). A partir de estas señales, el módulo de control electrónico determina la frecuencia de rotación del cigüeñal y corrige el momento de apertura de los inyectores, así como la duración de su estado abierto y el avance de la inyección de combustible.
El sensor tiene tres cables: alimentación, masa y señal. La alimentación del sensor está estabilizada, es de aproximadamente 5 V y la proporciona el módulo de control (contacto B13). El contacto de masa también está conectado al módulo de control (contacto B14). La señal del sensor llega al contacto B38 del módulo de control y consiste en impulsos rectangulares con nivel bajo de aproximadamente 0 V y nivel alto de aproximadamente 5 V.
Las principales averías del sensor se encuentran en tres ámbitos:
Avería del propio sensor
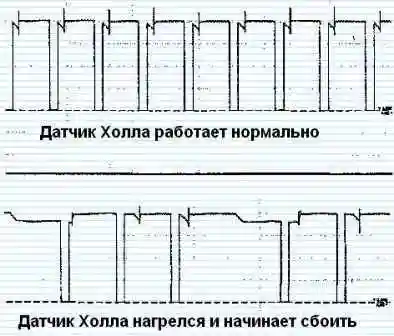
La avería de los sensores de efecto Hall se manifiesta principalmente después del calentamiento del motor: la electrónica integrada en el sensor falla por el calor. Se producen pérdidas de impulsos.
Avería del cableado
Se manifiesta como ausencia total o parcial de la señal del sensor. Se diagnostica comprobando la tensión en los contactos del sensor con el encendido conectado y los conectores puestos, así como verificando la continuidad del cableado entre el sensor y el módulo de control con los conectores desconectados.
Avería del rotor del sensor (rueda fónica)
Cabe señalar que la reparación de los dientes del rotor en caso de daño no es admisible: el rotor debe sustituirse. La soldadura modifica las propiedades magnéticas del material y son probables fallos de la señal del sensor al pasar por un diente reparado.
La ausencia de movimiento de la aguja del tacómetro en caso de intentos infructuosos de arranque del motor puede servir como indicador de una posible avería del sensor de posición del cigüeñal.
Sensor de posición del árbol de levas
El sensor de posición del árbol de levas está situado en la culata y determina el momento en que el pistón del cilindro n.º 1 alcanza el punto muerto superior en la carrera de compresión. A partir de la señal del sensor, el módulo de control electrónico determina el orden de inyección de combustible por cilindros.
El principio de funcionamiento del sensor de posición del árbol de levas se basa en el efecto Hall.
El sensor tiene tres cables: alimentación, masa y señal. La alimentación del sensor está estabilizada, es de aproximadamente 5 V y la proporciona el módulo de control (contacto B87). El contacto de masa también está conectado al módulo de control (contacto B63). La señal del sensor llega al contacto B62 del módulo de control y consiste en impulsos rectangulares con nivel bajo de aproximadamente 0 V y nivel alto de aproximadamente 5 V.
Las principales averías del sensor se encuentran en tres ámbitos:
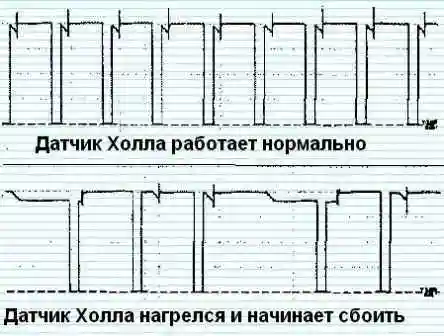
- Avería del propio sensor. La avería de los sensores de efecto Hall se manifiesta principalmente después del calentamiento del motor: la electrónica integrada en el sensor falla por el calor. Se producen pérdidas de impulsos.
- Avería del cableado, incluidos los conectores. Se manifiesta como ausencia total o parcial de la señal del sensor. Se diagnostica comprobando la tensión en los contactos del sensor con el encendido conectado y los conectores puestos, así como verificando la continuidad del cableado entre el sensor y el módulo de control con los conectores desconectados.
- Avería del rotor del sensor (rueda fónica).
Sensor de presión de sobrealimentación y sensor de temperatura del aire en conjunto
El sensor de presión de sobrealimentación está instalado en el colector de admisión y es de tipo piezorresistivo. El sensor determina la presión de sobrealimentación creada por el turbocompresor directamente en el colector de admisión, generando una señal de salida hacia el módulo de control.
En el sensor de presión de sobrealimentación está integrado un sensor de temperatura del aire de sobrealimentación.
El sensor tiene cuatro cables: alimentación, masa, cable de señal del sensor de presión de sobrealimentación y cable de señal del sensor de temperatura del aire de sobrealimentación.
La alimentación del sensor está estabilizada, es de aproximadamente 5 V y la proporciona el módulo de control (contacto B89). El contacto de masa también está conectado al módulo de control (contacto B65).
La señal del sensor de presión de sobrealimentación llega al contacto B70 del módulo de control y representa una tensión que crece con la presión. La señal del sensor de temperatura del aire de sobrealimentación llega al contacto B23 del módulo de control.
Sensor de presión en el colector de combustible
El sensor de presión de combustible está instalado en el acumulador de combustible (colector de combustible) y mide los valores instantáneos de la presión de combustible en el acumulador con una precisión y rapidez adecuadas.
El combustible penetra en el sensor a través de un orificio del acumulador y un canal en el cuerpo del sensor, cerrado en el extremo por una membrana; así el combustible bajo presión actúa sobre la membrana. El elemento sensible del sensor, a su vez, convierte la presión en señal eléctrica. Esta señal se envía al módulo de control electrónico.
A partir de la señal del sensor de presión de combustible y en función de las señales de otros componentes del sistema de combustible, el módulo de control electrónico introduce las correcciones necesarias en el funcionamiento del sistema de combustible (se crea la presión necesaria en el acumulador mediante el control del actuador de la bomba de inyección).
El sensor tiene tres cables: alimentación, masa y señal. La alimentación del sensor está estabilizada, es de aproximadamente 5 V y la proporciona el módulo de control (contacto B92). El contacto de masa también está conectado al módulo de control (contacto B68). La señal del sensor llega al contacto B69 del módulo de control y representa una tensión que crece con la presión.
Sensor de temperatura del líquido refrigerante
El sensor de temperatura del líquido refrigerante está instalado en el cuerpo del termostato. Determina la temperatura del líquido refrigerante del motor y transmite la señal al módulo de control electrónico.
El sensor es una termistencia. La resistencia del sensor disminuye al aumentar la temperatura del líquido refrigerante. El módulo de control electrónico, a partir de la tensión de la señal del sensor, evalúa la temperatura del líquido refrigerante e introduce las correcciones necesarias en el funcionamiento del sistema de combustible.
El sensor tiene dos cables: masa (contacto B43 del módulo de control) y cable de señal que es a la vez cable de alimentación (contacto B46 del módulo de control). Con el encendido conectado, en el contacto 2 del conector desconectado del sensor debe haber una alimentación estabilizada de aproximadamente 5 V.
Sensor de posición del pedal del acelerador
El sensor de posición del pedal del acelerador es necesario para determinar el grado de pisada del pedal por parte del conductor.
El sensor está formado por dos potenciómetros (resistencias variables) con circuitos independientes (alimentación, señal y «masa»). Así, el sensor consta de dos canales: 1 y 2. Al pisar el pedal del acelerador, las resistencias de los potenciómetros varían suavemente de forma proporcional al grado de pisada.
Las señales del sensor de posición del pedal del acelerador que llegan al módulo de control electrónico se comparan con las curvas características programadas (también se comparan entre sí las señales de los canales 1 y 2, lo que es necesario para controlar la exactitud de las indicaciones). El módulo de control, a su vez, genera señales de control de salida sobre cuya base se controla el funcionamiento del sistema de combustible (por ejemplo, determina el suministro necesario de combustible).
Sensor de presión de aceite de emergencia
El sensor de presión de aceite de emergencia es un sensor de relé (conmutador) cuyos contactos se cierran cuando la presión de aceite en el sistema de lubricación del motor cae por debajo de un nivel determinado.
La señal del sensor llega al módulo de control en el contacto 37B: el sensor cierra este circuito a masa. La recepción de la señal de este sensor con el motor en marcha (se recibe la señal del sensor de posición del cigüeñal) hace que el módulo de control dé la orden de encender el indicador de avería «STOP» en el cuadro de instrumentos.
Según la realización del sistema de intercambio de datos entre el cuadro de instrumentos y el módulo de control, esta orden puede transmitirse tanto por un circuito separado (contacto A49) como por el bus de datos CAN (contactos 14A y 15A).
Sensor de presión atmosférica
El sensor de presión atmosférica determina la presión atmosférica actual y transmite la señal al módulo de control. Este sensor es necesario para el funcionamiento correcto del motor a diferentes altitudes sobre el nivel del mar.
El sensor tiene tres cables: alimentación, masa y señal. La alimentación del sensor está estabilizada, es de aproximadamente 5 V y la proporciona el módulo de control (contacto B88). El contacto de masa también está conectado al módulo de control (contacto B64). La señal del sensor llega al contacto B72 del módulo de control y representa una tensión que varía con la presión.
Actuadores
Bomba de combustible de alta presión (bomba de inyección)
En la bomba de inyección está montado un regulador electromagnético de presión de combustible. Mantiene la presión de servicio del combustible en el acumulador en función de la carga del motor. Cuando es necesario aumentar la presión de combustible en el acumulador, la válvula del regulador electromagnético se cierra por señal del módulo de control, aislando la etapa de alta presión de la línea de baja presión (retorno de combustible). Cuando es necesario reducir la presión de combustible en el acumulador, la válvula del regulador electromagnético, al contrario, se abre por señal del módulo de control, derivando parte del combustible a la línea de retorno y reduciendo así la presión en el acumulador.
Inyectores
Los inyectores realizan la inyección de combustible en los cilindros por señal del módulo de control. En el sistema de inyección de acumulador Common Rail se instalan inyectores con accionamiento electromagnético.
Actuador del sistema de geometría variable del turbocompresor
En algunas modificaciones del motor está instalado un turbocompresor de geometría variable. El actuador del sistema de geometría variable está instalado en el turbocompresor y controla el sistema de cambio de geometría (posición de los álabes) del turbocompresor.
El módulo de control electrónico, recibiendo datos del sensor de posición del cigüeñal, del sensor de temperatura del líquido refrigerante, del sensor de temperatura del aire de sobrealimentación, del sensor de presión de sobrealimentación y del sensor de presión atmosférica, que determinan la carga del motor y sus condiciones de funcionamiento, calcula la posición óptima de los álabes y envía una señal al motor eléctrico del actuador. Así se regula el rendimiento del compresor del turbocompresor.
Bus de datos CAN
El bus de datos CAN (Controller Area Network) es una línea serie de transmisión de datos de alta velocidad desarrollada por Bosch. Posee alta inmunidad a las perturbaciones y protección contra errores. Se utiliza para reducir el número de cables en el intercambio de datos del vehículo. Cada uno de los módulos de control que trabajan en este bus transmite y recibe datos de forma selectiva.
El bus está realizado según un esquema de dos cables: canal CAN-High (H) y CAN-Low (L). Los cables están trenzados en par para mejorar la inmunidad del bus. La longitud máxima de los cables no trenzados no debe superar 40 mm para garantizar la diferencia de potencial necesaria entre los canales H y L, así como para evitar la aparición de errores en los mensajes, posibles por reflexión de señales.
Dentro de los módulos, en los extremos del bus, están integradas resistencias, normalmente de 120 ohmios, en paralelo con los terminales del bus CAN. Estas resistencias también ayudan a determinar el estado del cableado del bus en sus distintas ramas: midiendo la resistencia en los contactos correspondientes de los conectores desconectados de los módulos de control que trabajan en el bus CAN, debe obtenerse normalmente unos 120 o 60 ohmios (una resistencia de 120 ohmios o su conexión en paralelo). Según el conector de qué módulo esté desconectado (son posibles variantes). Según la realización del sistema, estas resistencias pueden estar instaladas dentro de los módulos de control, dentro de conectores intermedios del bus CAN o dentro de terminadores especiales del bus CAN.
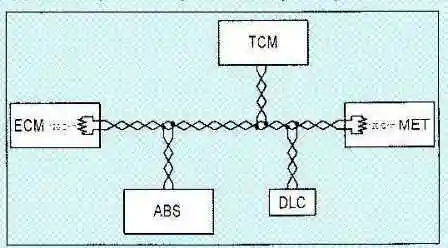
Ejemplo de construcción del bus de datos CAN en un vehículo (son posibles distintas variantes).
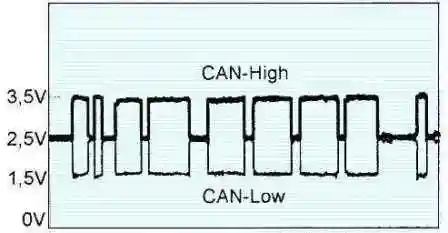
La carga del bus de información depende del número de módulos conectados a él y de la cantidad de información transmitida. Las señales en ambos canales son siempre simétricas entre sí y están en oposición de fase.
En reposo, en ambos canales del bus (High y Low) debe observarse unos 2,5 V (corresponde al «1» lógico). La señal del canal CAN-Low (L) conmuta entre su nivel alto de 2,5 V («1» lógico) y su nivel bajo de 1,5 V («0» lógico). La señal del canal CAN-High (H) conmuta entre su nivel bajo de 2,5 V («1» lógico) y su nivel alto de 3,5 V («0» lógico). Así, al conmutar el bus al «0» lógico, la diferencia de potencial entre los canales es de 2 V.
Las posibles averías del bus CAN se encuentran en tres ámbitos:
- avería del cableado/conectores (corte, cortocircuito, cortocircuito a masa o a la fuente de alimentación);
- averías de los módulos de control que trabajan en el bus;
- superposición de perturbaciones en el cableado del bus CAN (trazado incorrecto del cableado, cableado no trenzado en par).
Sistema de reducción de la toxicidad de los gases de escape
Los motores modernos deben cumplir requisitos cada vez más estrictos en cuanto a la toxicidad de sus gases de escape. Para que el motor cumpla requisitos ecológicos más severos se optimiza su construcción, se perfeccionan el sistema de gestión, el equipo de inyección y se instalan subsistemas adicionales de reducción de la toxicidad de los gases de escape. Además, debe utilizarse el combustible adecuado.
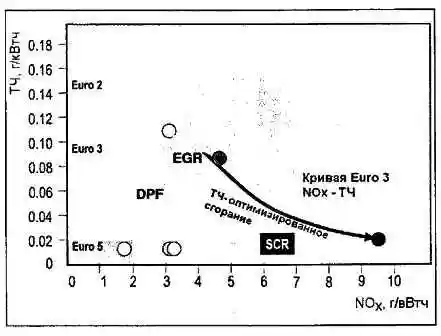
En la siguiente figura se muestra un gráfico aproximado del efecto de la introducción de los subsistemas de reducción de la toxicidad sobre los parámetros correspondientes de escape: NOx — óxidos de nitrógeno, PT — partículas sólidas, incl. hollín.
Subsistema de recirculación de gases de escape (EGR)
El subsistema de recirculación de gases de escape (EGR) se instala en algunos modelos de motor para alcanzar las normas Euro 3 y, junto con la corrección del suministro de combustible, las normas Euro 4. En los modelos conformes a Euro 3 puede estar ausente.
El subsistema EGR reduce las emisiones de óxidos de nitrógeno (NOx) a la atmósfera. En el aire hay nitrógeno molecular que, en condiciones normales, es inerte y no reacciona con el oxígeno también presente en el aire. Pero, al penetrar en la cámara de combustión del motor, bajo la acción de las altas temperaturas, el nitrógeno se oxida, formándose así óxidos de nitrógeno tóxicos. Cuanto mayor es la temperatura, más óxidos de nitrógeno se forman.
El sistema de recirculación de gases de escape dirige parte de los gases de escape del colector de escape del motor, a través del colector de admisión, de vuelta a las cámaras de combustión, reduciendo así la temperatura de combustión de la mezcla aire-combustible y, en consecuencia, la formación de óxidos de nitrógeno.
Composición del subsistema EGR
Existen varias variantes de ejecución del subsistema EGR en los motores Cummins ISF, según la cual varía su composición. En los motores ISF3.8 el subsistema EGR incluye: válvula EGR montada, enfriador EGR y elementos del sistema electrónico de gestión.
La válvula EGR tiene un accionamiento eléctrico que, por orden del módulo de control, abre y cierra el canal de recirculación en la medida necesaria. La cantidad de gases recirculados se determina por el sensor de caudal másico de aire: la disminución del caudal de aire hace entender al módulo de control que en el motor entran gases de escape.
El servomotor de la mariposa está instalado en el colector de admisión y es necesario para regular la posición de la mariposa. El servomotor consta de un motor eléctrico de corriente continua y un sensor de posición de la mariposa. El servomotor de la mariposa en el sistema de admisión del motor diésel sirve para aumentar el grado de recirculación de gases de escape reduciendo la presión elevada en el colector de admisión (esto se logra cerrando parcialmente la mariposa), con lo que se produce la aspiración de los gases de escape en la admisión. La regulación mediante la mariposa se realiza solo en regímenes de baja velocidad.
Inconvenientes del EGR
Durante la explotación, el hollín contenido en los gases de escape obstruye los canales de recirculación y la válvula EGR. Así, tarde o temprano el desplazamiento de la válvula se bloquea y deja de cumplir sus funciones. Normalmente el bloqueo de la válvula se produce con su apertura parcial, de modo que los gases recirculados siempre se suministran a la conducción de admisión, incluso cuando esto no debería ocurrir. Esto conduce a la alteración de la composición de la mezcla aire-combustible y, como consecuencia, a la pérdida de potencia disponible, al aumento de la opacidad de los gases de escape. Este problema no siempre se resuelve con la limpieza de la válvula: puede averiarse y será necesario sustituirla.
Las partículas sólidas de los gases de escape también ensucian el colector de admisión y las válvulas de admisión. La suciedad puede ser tan intensa que el vehículo puede simplemente detenerse: el aire deja de entrar en el motor. La limpieza del colector de admisión resuelve este problema. Además, debido al EGR el aceite de motor pierde más rápidamente sus propiedades.
Además, el EGR empeora la economía de combustible del diésel y conduce a la reducción de su eficiencia térmica.
Como vemos, este subsistema causa cierto daño al motor, por lo que muchos propietarios eliminan sus elementos: se eliminan todos los tubos de recirculación de gases, la válvula de recirculación, el enfriador de gases (intercambiador en el que el calor de los gases de escape recirculados se cede al sistema de refrigeración del motor), se instalan tapones en lugar de todos los tubos. Pero esto no basta: si solo se limita a la eliminación física del subsistema EGR, el módulo de control que controla su funcionamiento detectará la avería y lo comunicará al conductor encendiendo el indicador en el cuadro de instrumentos. Por ello se requiere además reprogramar el módulo de control del motor (sustitución del programa de gestión: chip-tuning), como resultado de lo cual el módulo dejará de controlar los elementos EGR, y los mapas de gestión de trabajo se sustituirán por mapas conformes a las normas Euro 3.
Filtro de partículas diésel (DPF)
El hollín de los gases de escape de los motores de combustión interna, actuando como carbón activo, recoge sustancias nocivas y es cancerígeno, por lo que su inhalación es extremadamente indeseable. El filtro de partículas diésel (Diesel Particulate Filter, DPF) está destinado a reducir la cantidad de hollín y otras partículas sólidas en los gases de escape del vehículo. Su función consiste en capturar las partículas sólidas de los gases de escape y quemarlas periódicamente (regeneración del filtro de partículas). La superficie total del elemento filtrante es cercana a la de dos campos de fútbol.
Como se ve en el gráfico anterior, el DPF trabaja conjuntamente con el EGR: el EGR reduce los óxidos de nitrógeno, pero aumenta la cantidad de partículas sólidas en los gases de escape, lo que a su vez se resuelve con el DPF.
Composición del subsistema DPF
El subsistema DPF consta del filtro de partículas y del sensor de pérdida de carga en el filtro de partículas. En esta composición este sistema se instala, por ejemplo, en los autobuses Next Bus.
El sensor de pérdida de carga en el filtro de partículas es necesario para controlar el llenado del filtro. Sus indicaciones permiten al módulo de control determinar el momento en que es necesario realizar la regeneración. La regeneración del filtro de partículas se realiza calentándolo hasta una temperatura de aproximadamente 700 °C, con lo que las partículas sólidas depositadas en sus canales se queman completamente formando óxidos de carbono gaseosos.
Inconvenientes del DPF
Los errores en la explotación del vehículo, la baja calidad del combustible, los lubricantes inadecuados, el uso de aditivos inadecuados para combustible y aceite, los viajes frecuentes en distancias cortas y el régimen de conducción urbano a menudo conducen a averías irreparables del filtro de partículas. Su regeneración se vuelve imposible.
Ante este problema, el propietario, como en el caso del catalizador, tiene dos vías de solución: la sustitución por uno nuevo o la eliminación del filtro de partículas. El coste de un filtro de partículas nuevo es elevado y a menudo su eliminación es el único modo de devolver el vehículo al estado de funcionamiento. Y en este caso también será necesario reprogramar el módulo de control, desactivando por software el filtro de partículas.
Catalizador selectivo de reducción (SCR)
Este subsistema está destinado a reducir los óxidos de nitrógeno tóxicos NOx (NO, NO2) en los gases de escape. La presencia de este subsistema excluye la necesidad de utilizar EGR para alcanzar las normas Euro 4, y su empleo junto con otros sistemas de reducción de la toxicidad permite alcanzar las normas Euro 5 y Euro 6.
Como se ve en el gráfico, con este subsistema el motor funciona en regímenes optimizados para la reducción de partículas sólidas en los gases de escape (combustión optimizada en PT), y el aumento en este caso del contenido de NOx en los gases de escape se resuelve con el subsistema SCR.
El principio de funcionamiento del sistema SCR consiste en el tratamiento de los gases de escape con una solución acuosa de urea en un catalizador de reducción. Los óxidos de nitrógeno NOx (NO, NO2) contenidos en los gases de escape, tras la reacción química con el reductor AdBlue en el catalizador, se transforman en nitrógeno N2 y agua H2O.
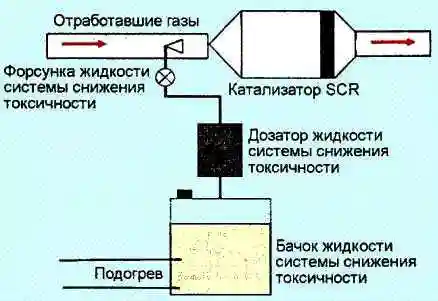
Líquido del sistema de reducción de la toxicidad (urea)
La solución acuosa de urea utilizada es conocida con la marca AdBlue. El reactivo AdBlue se produce según una tecnología especial a partir de urea de alta pureza y agua desmineralizada. La proporción de urea en AdBlue es del 32,5 %. Con esta concentración el reactivo tiene el punto de congelación más bajo, igual a −11 °C. Cualquier desviación de esta concentración conduce a un aumento de la temperatura de congelación.
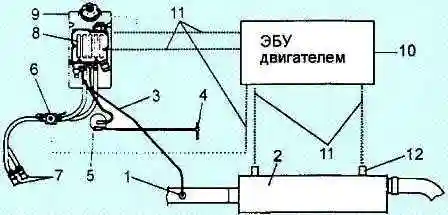
El calentamiento del sistema de suministro de urea puede realizarse tanto con elementos calefactores autónomos como desde el sistema de refrigeración del vehículo (en este caso se utiliza una válvula de calentamiento del depósito). El consumo medio de reactivo varía según el modelo de motor y debe ser en promedio de aproximadamente el 4 % del consumo de gasóleo para los motores conformes a Euro 4. El plazo de conservación del reactivo es de 1 año.
Precauciones al trabajar con AdBlue
El reactivo no es inflamable y se clasifica como seguro según la directiva EC67/548/EEC. La ingestión de cantidades insignificantes de la sustancia no representa peligro. Si el AdBlue ha penetrado en el aparato digestivo, enjuague la cavidad bucal y beba gran cantidad de agua. Si la sensación de malestar y la incomodidad no desaparecen, consulte a un médico.
El contacto prolongado o la inmersión de partes del cuerpo en un depósito con la sustancia puede provocar quemaduras cutáneas. En caso de posible contacto con la sustancia deben utilizarse guantes de látex. Aunque el producto no está clasificado como sustancia química irritante, el contacto directo con los ojos puede provocar una incomodidad pasajera caracterizada por lagrimeo o enrojecimiento conjuntival. En caso de contacto directo de la solución con los ojos, enjuáguelos inmediatamente con gran cantidad de agua y consulte a un médico.
Deben eliminarse cuidadosamente los derrames de reactivo para prevenir accidentes, ya que la superficie derramada se vuelve resbaladiza. Debe evitarse que el líquido alcance las piezas del vehículo. Si esto ha ocurrido, el líquido debe lavarse con agua y retirarse los restos de la superficie de la carrocería. Si el AdBlue se seca y cristaliza en la superficie, provocará corrosión.
A altas temperaturas (aproximadamente 70–80 °C) el AdBlue se descompone, lo que conduce a la formación de amoniaco y a la posible aparición de un olor desagradable. La contaminación por sustancias extrañas y bacterias puede hacer que el AdBlue no sea apto para su uso. La urea derramada y cristalizada deja manchas blancas que pueden limpiarse con agua y cepillo (si es posible inmediatamente). El AdBlue tiene una alta capacidad de penetración, por lo que deben protegerse los componentes eléctricos y los conectores de la penetración de AdBlue.
Utilizar únicamente AdBlue conforme a la norma autorizada por el fabricante, en su envase original. Para excluir contaminaciones se prohíbe reutilizar el AdBlue drenado del sistema. No se admite el uso en el sistema de neutralización de agua, solución acuosa de urea común y otros líquidos distintos del reactivo AdBlue, ya que esto puede provocar el fallo del sistema de neutralización. Al trabajar con AdBlue respete las normas establecidas.
La práctica demuestra que precisamente las diversas contaminaciones del propio líquido son la causa más frecuente de fallo de los sistemas SCR. El líquido es muy sensible a los materiales con los que contacta, en primer lugar los metales: zinc, aluminio, cobre, fundición y latón. Al contacto con estos metales se forman sales que, al penetrar en el catalizador, pueden inutilizarlo.
Catalizador
Tras el suministro de urea al catalizador, en la sección de hidrólisis la urea se descompone en amoniaco NH3 y dióxido de carbono CO2. En el catalizador de reducción el amoniaco NH3 reacciona con los óxidos de nitrógeno NOx formando nitrógeno molecular N2 y agua H2O.
Para el funcionamiento normal del catalizador es necesario que esté calentado a una temperatura no inferior a 200 °C. Para controlar la temperatura del catalizador y la temperatura de los gases de escape se utilizan sensores de temperatura de los gases de escape a la entrada y a la salida del neutralizador. Para controlar la eficacia del catalizador se utiliza un sensor de concentración de óxidos de nitrógeno a la salida del neutralizador.
Sistema de inyección de urea
El suministro de urea al sistema de escape se realiza mediante el módulo de dosificación del reactivo (urea), que comprende una bomba, elementos de dosificación y filtración. Para la distribución uniforme de la urea en el flujo de gases de escape se utiliza un mezclador. En el depósito de urea está instalado un sensor de nivel con sensor de temperatura integrado.
¡Atención! La explotación del vehículo sin reactivo AdBlue conduce a la alteración del régimen térmico de funcionamiento y al fallo del sistema de neutralización.
La inyección de urea comienza al alcanzar el catalizador la temperatura de servicio, siempre que a baja temperatura ambiente se garantice una cantidad suficiente de urea líquida. La inyección de urea se interrumpe con un volumen pequeño de flujo de gases de escape (ralentí) y con una temperatura de gases de escape demasiado baja.
Inconvenientes del SCR
La presencia de este sistema en el vehículo obliga al conductor a mantener el nivel de urea en el depósito, ya que está prohibida la explotación del vehículo con el depósito vacío, y la infraestructura de venta aún está poco desarrollada. También se imponen determinados requisitos a la calidad de los combustibles y lubricantes utilizados.
Funciones configurables
El equipamiento del sistema de gestión del motor con funciones adicionales depende del equipamiento del vehículo. Estas funciones se programan con equipo de diagnóstico. A continuación se describen algunas funciones adicionales:
- Sistema de mantenimiento de velocidad constante (control de crucero). Esta función puede activarse incluso en vehículos que inicialmente no estaban equipados con ella. Para ello se instalan los botones de control correspondientes de este sistema y se cambia el programa del módulo de control.
- Limitación de velocidad. Esta función puede programarse en fábrica en los vehículos destinados al transporte de niños. La desactivación de esta función, en caso de que haya cambiado el destino del vehículo, también es posible mediante la sustitución del programa de gestión.
- Aumento de la frecuencia de rotación del cigüeñal en ralentí. Esta función puede activarse en vehículos equipados con el sistema de mantenimiento de velocidad. Para ello se cambia el programa del módulo de control, tras lo cual el ajuste de la frecuencia de rotación del motor en un vehículo parado se realiza con los botones del control de crucero (freno motor, si está equipado).
- Funciones necesarias para el funcionamiento del sistema de toma de fuerza: control del motor a frecuencia de rotación constante, acelerador remoto.
- Algunas funciones de protección necesarias para el funcionamiento del motor y otros sistemas: limitación de las revoluciones máximas del motor, monitorización de la carga de la batería, inmovilizador, periodicidad de mantenimiento, limitación del par (protección de la transmisión), cambio a una marcha inferior.


