
El vehículo VAZ-2123 está equipado desde 2015 con un sistema de gestión electrónica del motor con controlador ME17.9.71 2123-1411020-50 conforme a las normas de toxicidad EURO-5.
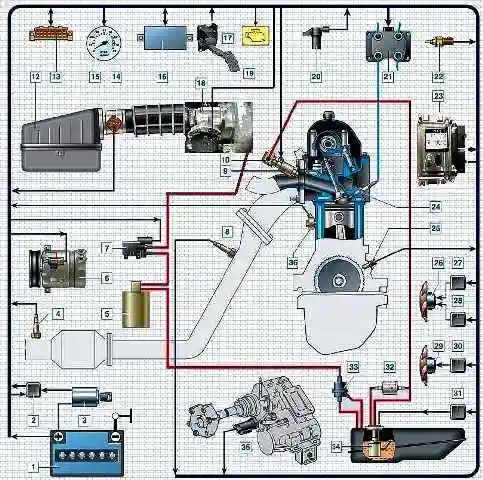
El sistema de gestión electrónica del motor (SGEM) se compone del controlador, sensores de los parámetros de funcionamiento del motor y del vehículo, así como dispositivos actuadores.
El controlador es un miniordenador de uso especial; su composición incluye memoria de acceso aleatorio (RAM), memoria de solo lectura programable (PROM) y memoria reprogramable eléctricamente (EEPROM).
La RAM es utilizada por el microprocesador para el almacenamiento temporal de la información actual sobre el funcionamiento del motor (parámetros medidos) y los datos de cálculo.
También en la RAM se registran los códigos de las averías que aparecen.
Esta memoria es volátil, es decir, al cesar la alimentación eléctrica (desconexión de la batería o desembornado del conector del mazo de cables del controlador) su contenido se borra.
La PROM almacena el programa de gestión del motor, que contiene la secuencia de comandos de trabajo (algoritmos) y los datos de calibración (ajustes).
La PROM determina los parámetros más importantes del funcionamiento del motor: el carácter de variación del par y la potencia, el consumo de combustible, el ángulo de avance al encendido, la composición de los gases de escape, etc. La PROM es no volátil, es decir, el contenido de su memoria no cambia al desconectar la alimentación.
La EEPROM almacena los identificadores del controlador, del motor y del vehículo.
Registra los parámetros de explotación, así como las violaciones de los regímenes de funcionamiento del motor y del vehículo. Es una memoria no volátil.
El controlador es el dispositivo central del sistema de gestión del motor.
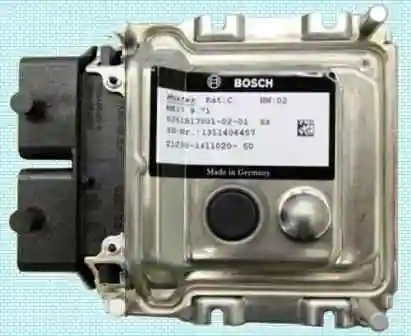
Recibe información de los sensores y controla los actuadores, asegurando un funcionamiento óptimo del motor con un nivel dado de prestaciones del vehículo.
El controlador está situado en la zona de los pies del pasajero y se fija al panel frontal.
El controlador controla los actuadores, tales como los inyectores de combustible, el cuerpo de mariposa con accionamiento eléctrico, la bobina de encendido, el calentador de la sonda de oxígeno, la válvula de purga del canister y diversos relés.
El controlador controla la conexión y desconexión del relé principal (relé de encendido), a través del cual la tensión de alimentación de la batería llega a los elementos del sistema (excepto la bomba eléctrica de combustible, el electroventilador, la unidad de control y el indicador de estado del APS).
El controlador conecta el relé principal al conectar el encendido.
Al desconectar el encendido, el controlador retrasa la desconexión del relé principal durante el tiempo necesario para preparar la siguiente conexión (finalización de los cálculos, colocación de la mariposa en la posición anterior al arranque del motor).
Al conectar el encendido, el controlador, además de realizar las funciones mencionadas anteriormente, intercambia información con el APS (si la función de inmovilización está activada).
Si como resultado del intercambio se determina que el acceso al vehículo está permitido, el controlador continúa realizando las funciones de gestión del motor.
En caso contrario, se bloquea el funcionamiento del motor.
El controlador también realiza la función de diagnóstico del sistema.
Determina la presencia de averías de los elementos del sistema, enciende el testigo y conserva en su memoria códigos que designan la naturaleza de la avería y ayudan al mecánico a realizar la reparación.
En el sistema de gestión del motor se utiliza un sensor de flujo másico de aire de tipo termoanemométrico con característica de frecuencia de la señal de salida digital.
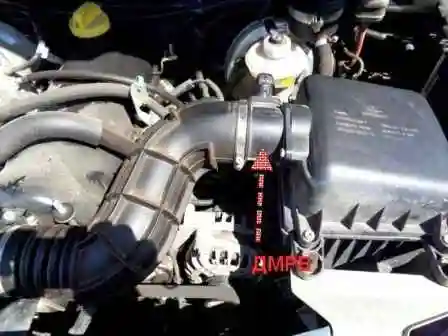
Está situado entre el filtro de aire y el manguito del tubo de admisión.
La señal del SFMA es una señal de frecuencia (Hz), cuya frecuencia de repetición de impulsos depende de la cantidad de aire que pasa por el sensor (aumenta al aumentar el caudal de aire).
El aparato de diagnóstico lee las indicaciones del sensor como caudal de aire en kilogramos por hora.
Sensores de posición de la mariposa (SPM)
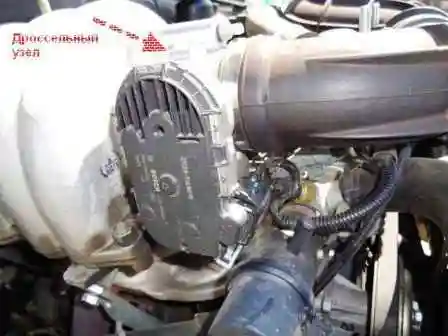
En el sistema con mariposa eléctrica se utilizan dos SPM.
Los SPM forman parte del cuerpo de mariposa con accionamiento eléctrico.
El SPM es una resistencia de tipo potenciométrico, en uno de cuyos terminales se aplica una tensión de referencia (5 V) del controlador, y en el segundo — la «masa» del controlador.
Del terminal conectado al contacto móvil del potenciómetro se envía la señal de salida del SPM al controlador.
El controlador controla la posición de la mariposa mediante el accionamiento eléctrico de acuerdo con la posición del pedal del acelerador.
Por las indicaciones del SPM, el controlador sigue la posición de la mariposa.
Al conectar el encendido, el controlador coloca la mariposa en la posición de prearranque, cuyo grado de apertura depende de la temperatura del líquido refrigerante.
En la posición de prearranque de la mariposa, la señal de salida del SPM 1 debe estar entre 0,65 y 0,79 V, la señal de salida del SPM 2 — entre 4,21 y 4,35 V.
Si en el transcurso de 15 segundos no se arranca el motor y no se pisa el pedal del acelerador, el controlador corta la alimentación del accionamiento eléctrico del cuerpo de mariposa y la mariposa se coloca en la posición de 7–8 % de apertura.
En estado sin alimentación (LIMP HOME) del accionamiento eléctrico de la mariposa, la señal de salida del SPM 1 se sitúa entre 0,80 y 0,85 V, la señal de salida del SPM 2 — entre 4,15 y 4,20 V.
A continuación, si durante 15 segundos no se realiza ninguna acción, se activará el modo de verificación («aprendizaje») de la posición 0 de la mariposa — cierre y apertura completos de la mariposa a la posición de prearranque, y posteriormente el accionamiento eléctrico de la mariposa volverá al modo sin alimentación.
En cualquier posición de la mariposa, la suma de las señales del SPM 1 y del SPM 2 debe ser igual a (5±0,1) V.
Si se produce una avería en los circuitos de los SPM, el controlador corta la alimentación del accionamiento eléctrico de la mariposa, registra su código en su memoria y enciende el testigo.
En este caso, la mariposa se coloca en la posición de 7–8 % de apertura.
Pedal del acelerador electrónico (PAE)
En los vehículos con cuerpo de mariposa electrónico se utiliza un pedal del acelerador electrónico, que transmite eléctricamente la señal de posición del pedal del acelerador al controlador.
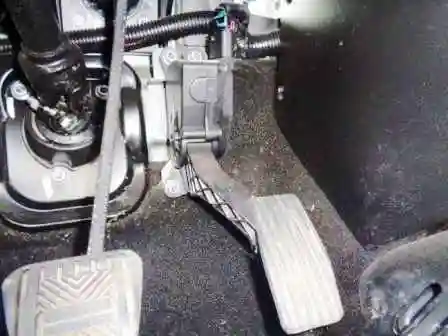
El pedal del acelerador electrónico se sitúa en un soporte bajo el pie derecho del conductor.
En el pedal del acelerador electrónico se utilizan dos sensores de posición del pedal del acelerador (SPPA).
Los SPPA son resistencias de tipo potenciométrico, alimentadas por el controlador a 5 V.
Los SPPA están mecánicamente unidos al accionamiento de la palanca del pedal.
Dos resortes independientes entre la palanca del pedal y el cuerpo crean un esfuerzo de retorno.
Recibiendo una señal eléctrica analógica del PAE, el controlador forma una señal para controlar la posición de la mariposa.
La tensión de salida de los SPPA varía proporcionalmente a la pisada del pedal del acelerador.
Con el pedal del acelerador suelto, la señal del SPPA 1 debe estar entre 0,46 y 0,76 V, la señal del SPPA 2 — entre 0,23 y 0,38 V.
Con el pedal del acelerador completamente pisado, la señal del SPPA 1 debe estar entre 2,80 y 3,10 V, la señal del SPPA 2 — entre 1,40 y 1,55 V.
En cualquier posición del pedal del acelerador, la señal del SPPA 1 debe ser el doble de la señal del SPPA 2.
Sensor de temperatura del líquido refrigerante (STLR)
El sensor está instalado en el flujo del líquido refrigerante del motor, en la tubuladura de salida de la camisa de agua del motor.
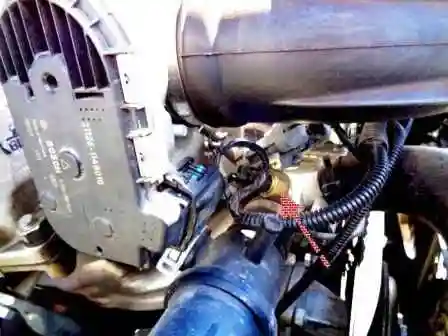
El elemento sensible del sensor de temperatura del líquido refrigerante es un termistor, es decir, una resistencia cuya resistencia eléctrica varía en función de la temperatura.
Una temperatura elevada provoca una baja resistencia, mientras que una baja temperatura del líquido refrigerante provoca una resistencia elevada.
El controlador suministra al circuito del sensor de temperatura del líquido refrigerante una tensión de 5 V.
Sensor de detonación (SD)
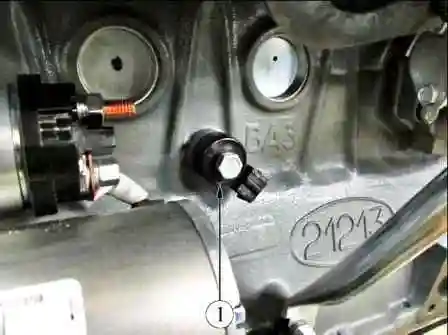
El sensor de detonación (SD) está instalado en el bloque de cilindros.
El elemento sensible piezoeléctrico del SD genera una señal de tensión de corriente alterna, cuya amplitud y frecuencia corresponden a los parámetros de las vibraciones del motor.
Al producirse la detonación, la amplitud de las vibraciones de una determinada frecuencia aumenta.
El controlador en este caso corrige el ángulo de avance al encendido para suprimir la detonación.
Sonda de oxígeno de mando (SOM)
La reducción más eficaz de la toxicidad de los gases de escape de los motores de gasolina se logra con una relación másica de aire y combustible en la mezcla de (14,5–14,6) : 1.
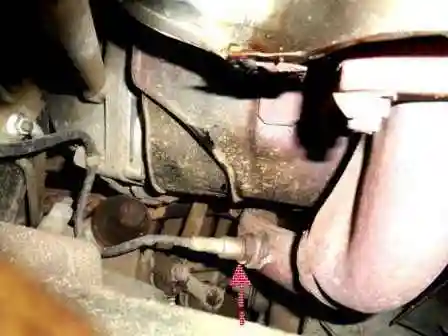
Esta relación se denomina estequiométrica.
Con esta composición de la mezcla aire-combustible, el catalizador reduce de la forma más eficaz la cantidad de hidrocarburos, monóxido de carbono y óxidos de nitrógeno emitidos con los gases de escape.
Para optimizar la composición de los gases de escape con el fin de alcanzar la mayor eficacia del catalizador, se utiliza el control del suministro de combustible en circuito cerrado con realimentación por la presencia de oxígeno en los gases de escape.
Sonda de oxígeno de diagnóstico (SOD)
Para reducir el contenido de hidrocarburos, monóxido de carbono y óxidos de nitrógeno en los gases de escape se utiliza un catalizador.
El catalizador oxida los hidrocarburos y el monóxido de carbono, como resultado de lo cual se transforman en vapor de agua y dióxido de carbono.
El catalizador también reduce el nitrógeno a partir de los óxidos de nitrógeno.
El controlador vigila las propiedades redox del catalizador, analizando la señal de la sonda de oxígeno de diagnóstico instalada después del catalizador.
Sensor de velocidad del vehículo (SVV)
El sensor de velocidad del vehículo emite una señal de impulsos que informa al controlador de la velocidad de movimiento del vehículo. El SVV está instalado en el árbol de entrada de la caja de transferencia.
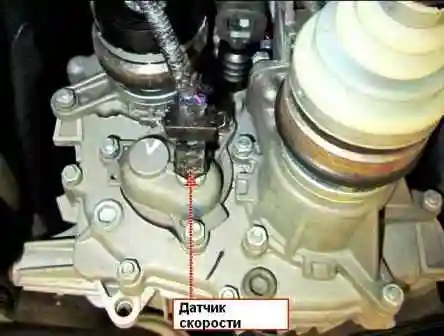
Al girar las ruedas motrices, el SVV genera 6 impulsos por metro de movimiento del vehículo.
El controlador determina la velocidad del vehículo por la frecuencia de repetición de los impulsos.
Sensor de posición del cigüeñal (SPC)
El sensor de posición del cigüeñal está instalado en la tapa del accionamiento del árbol de levas a una distancia de aproximadamente 1±0,4 mm de la cima del diente del disco de referencia fijado en el cigüeñal del motor.
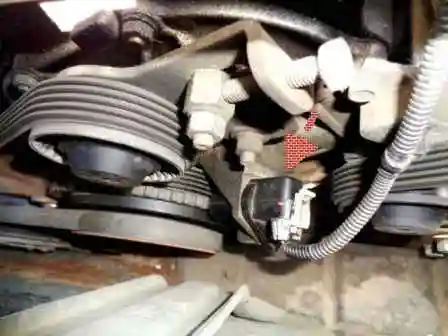
El disco de referencia está unido a la polea del accionamiento del generador y constituye una rueda dentada con 58 dientes dispuestos con un paso de 6°, y una «larga» depresión para la sincronización, formada por dos dientes omitidos.
Al coincidir el centro del primer diente del sector dentado del disco después de la «larga» depresión con el eje del SPC, el cigüeñal del motor se encuentra en la posición de 114° (19 dientes) antes del punto muerto superior de los cilindros 1.º y 4.º.
Al girar el disco de referencia, cambia el flujo magnético en el circuito magnético del sensor, induciendo impulsos de tensión de corriente alterna en su bobina.
El controlador determina la posición y la frecuencia de rotación del cigüeñal por la cantidad y la frecuencia de repetición de estos impulsos y calcula la fase y la duración de los impulsos de control de los inyectores y de la bobina de encendido.
Sensor de fase (sensor de posición del árbol de levas)
El sensor de fase se instala en un resalte de la culata.
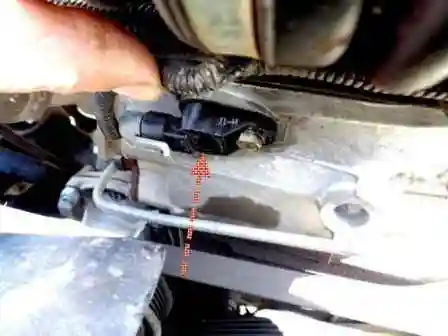
El principio de funcionamiento del sensor se basa en el efecto Hall.
En el árbol de levas del motor hay un pasador especial.
Cuando el pasador pasa frente al extremo del sensor, el sensor envía al controlador un impulso de tensión de bajo nivel (unos 0 V), lo que corresponde a la posición del pistón del 1.er cilindro en la carrera de compresión.
La señal del sensor de fase es utilizada por el controlador para organizar la inyección secuencial de combustible de acuerdo con el orden de funcionamiento de los cilindros del motor.
Interruptor de la señal de frenado
El interruptor de la señal de frenado forma parte del conjunto del pedal de freno y está destinado a enviar al controlador del SGEM las señales correspondientes de pisada/soltado por el conductor del pedal de freno.
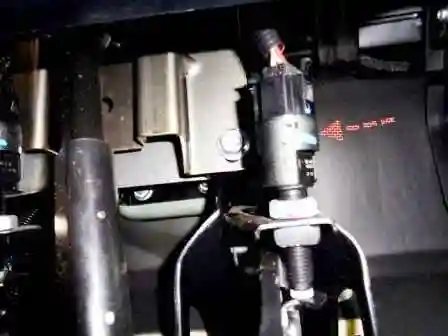
En los sistemas de control de la mariposa por cables (E-gas), las señales del interruptor del pedal de freno desempeñan un papel importante, ya que son utilizadas por la función de seguridad del software del controlador del SGEM.
Por esta razón, es muy importante asegurar que el interruptor de la señal de freno se encuentre siempre en estado de funcionamiento.
En caso de no conformidad de su característica funcional de conmutación, por ejemplo, al modificarse espontáneamente los valores de los reglajes indicados en las instrucciones (debido a vibraciones del pedal de freno, desgaste del interruptor y del bloque de pedales), el motor del vehículo puede pasar a un modo de funcionamiento de emergencia con potencia reducida forzadamente.
Interruptor de la señal de posición del pedal del embrague
El interruptor de la señal de posición del pedal del embrague forma parte del conjunto del pedal del embrague y está destinado a enviar al controlador del SGEM una señal de pedal del embrague pisado.
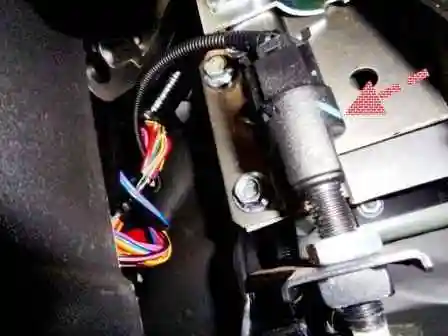
El interruptor tiene un grupo de contactos que conmuta la tensión del terminal «15» del interruptor de encendido.
Con el pedal del embrague pisado, los contactos están abiertos.
La señal del interruptor de posición del pedal del embrague es utilizada por el software del controlador del SGEM para mejorar las características de conducción del vehículo.


